총 3번째 슬라이드 중 1번째 슬라이드입니다.
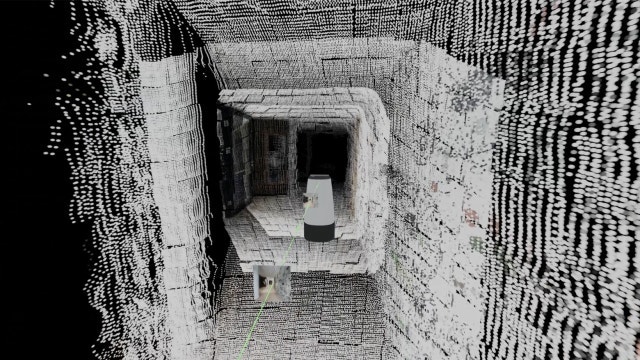
로봇의 공간 인식 능력을 혁신할 더스터(DUSt3R)
파운데이션 모델이 로봇에 가져올 변화
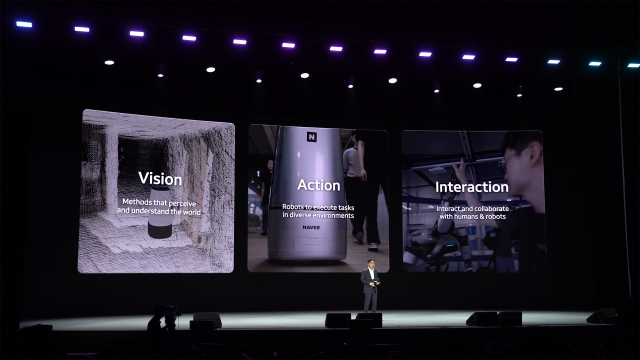
머신에서 공간까지, 네이버랩스의 피지컬 AI와 로보틱스
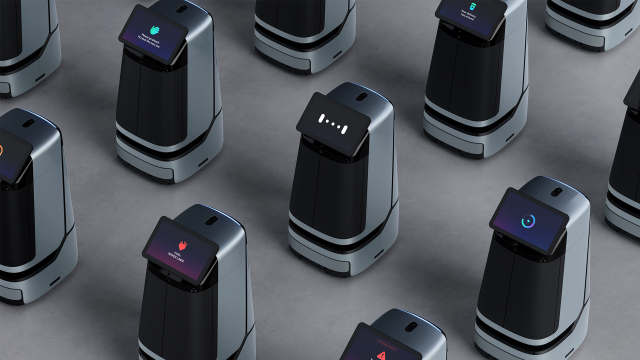
루키2, 스마트 빌딩을 위한 로봇의 새로운 기준
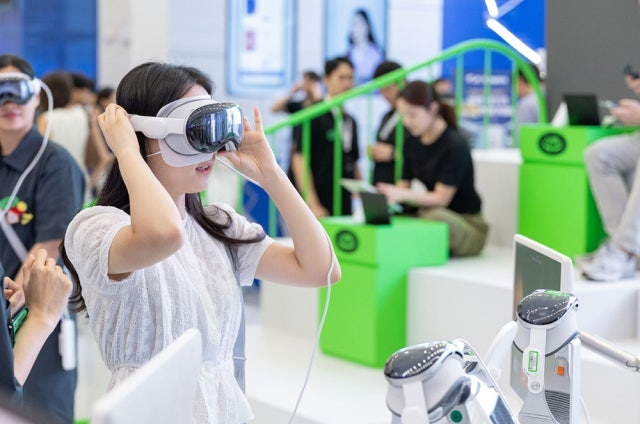
현실의 3차원 공간 속으로, 3D·VR 솔루션
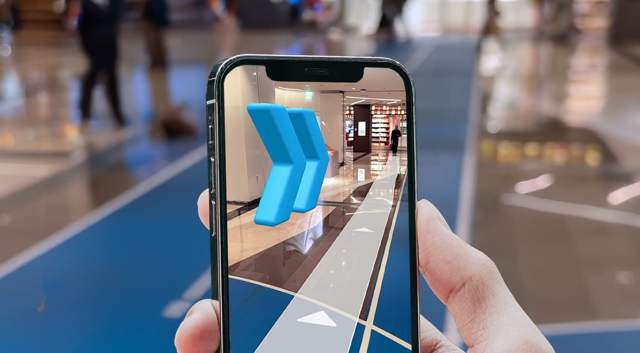
네이버 지도, 코엑스에서 AR로 길찾기
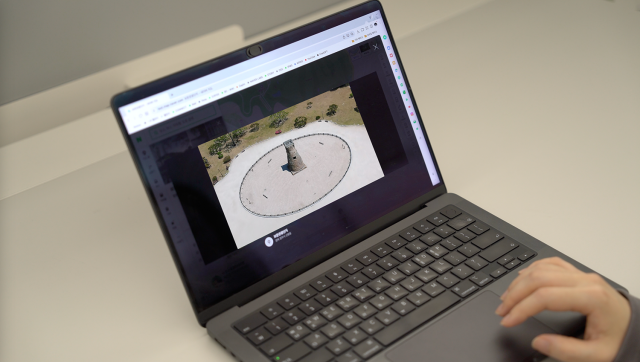
네이버 지도 플라잉뷰 3D, NVS로 도시 랜드마크를 더욱 실감나게
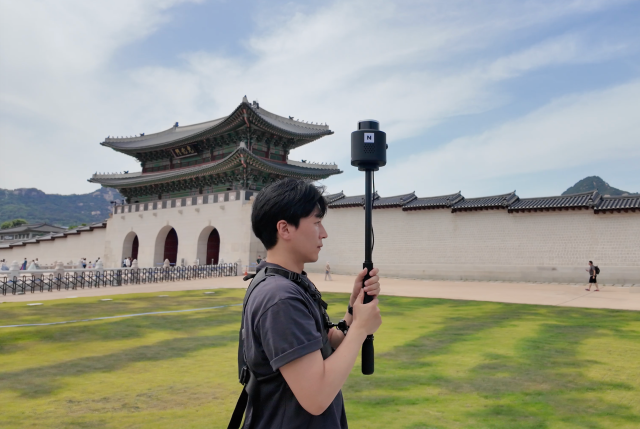
T3, 가볍게 더 넓은 세상을 매핑하다
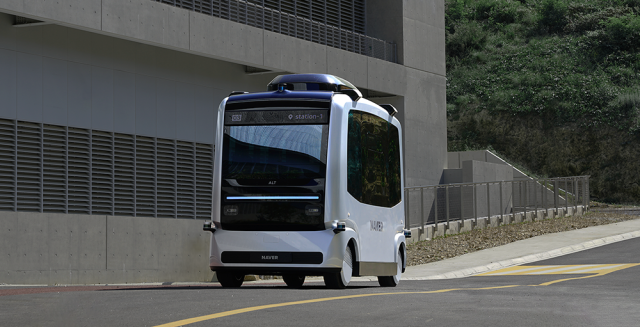
알트비, 움직이는 공간 혹은 머무르는 이동
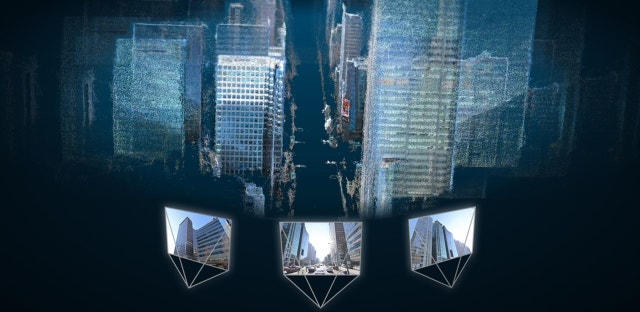
노블 뷰 신세시스, 현실 공간을 스크린으로 불러오다
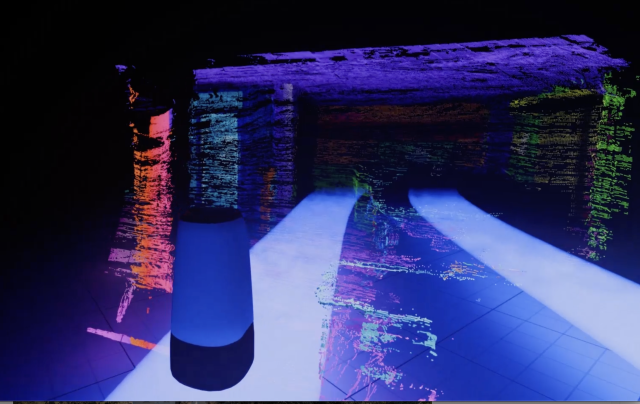
파운데이션 모델, 로봇 AI의 한계를 넘다
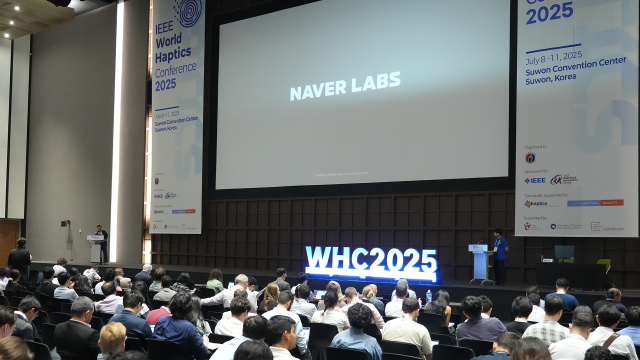
미래도시를 위한 로봇과 공간지능 기술은? 석상옥 네이버랩스 대표 'WHC 2025' 발표