최근 건물에서 배달 로봇을 마주치는 일이 부쩍 늘었습니다. 로봇이 층간 이동을 하려면 엘리베이터 탑승은 필수입니다. 하지만 이 과정에서 사람들에게 불편을 주거나 승하차를 방해하는 상황도 발생합니다.
사람이라면 상황을 살피고 판단하겠죠.
“지금은 많이 붐비네, 다음 걸 타야겠다.”
“한 명 정도는 더 탈 수 있겠는데?”
그렇다면 로봇은 어떻게 판단해야 할까요? 그리고 그 판단을 사람들은 어떻게 받아들일까요? 이 질문에 대한 연구 결과를 ACM CHI 2026에 발표했습니다.
기존 연구에서 놓쳤던 것
로봇의 엘리베이터 이용에 관한 연구는 꾸준히 진행돼 왔습니다. 엘리베이터 내부에서의 위치 선정이나 탑승 경로 설계 등이 대표적입니다. 그러나 이러한 연구는 기본적으로 ‘로봇이 탑승한다’는 전제를 두고 있습니다.
하지만 더 근본적인 질문이 있습니다.
애초에 로봇이 지금 탑승을 시도해도 되는 상황인가?
무작정 탑승을 강행하면 승객은 불쾌감을 느낄 수 있습니다. 반대로 지나치게 탑승을 포기하면 배달이 지연됩니다. 이 딜레마 속에서 연구팀은 로봇의 ‘탑승 판단’을 사람의 관점에서 모델링하고자 했습니다.
사람들은 언제 로봇의 탑승을 허용할까?
첫 번째 연구는 온라인 설문으로 진행했습니다. 배달 로봇에 익숙한 참가자들이 다양한 시나리오를 보고, 로봇의 탑승이 적절한지 판단했습니다.
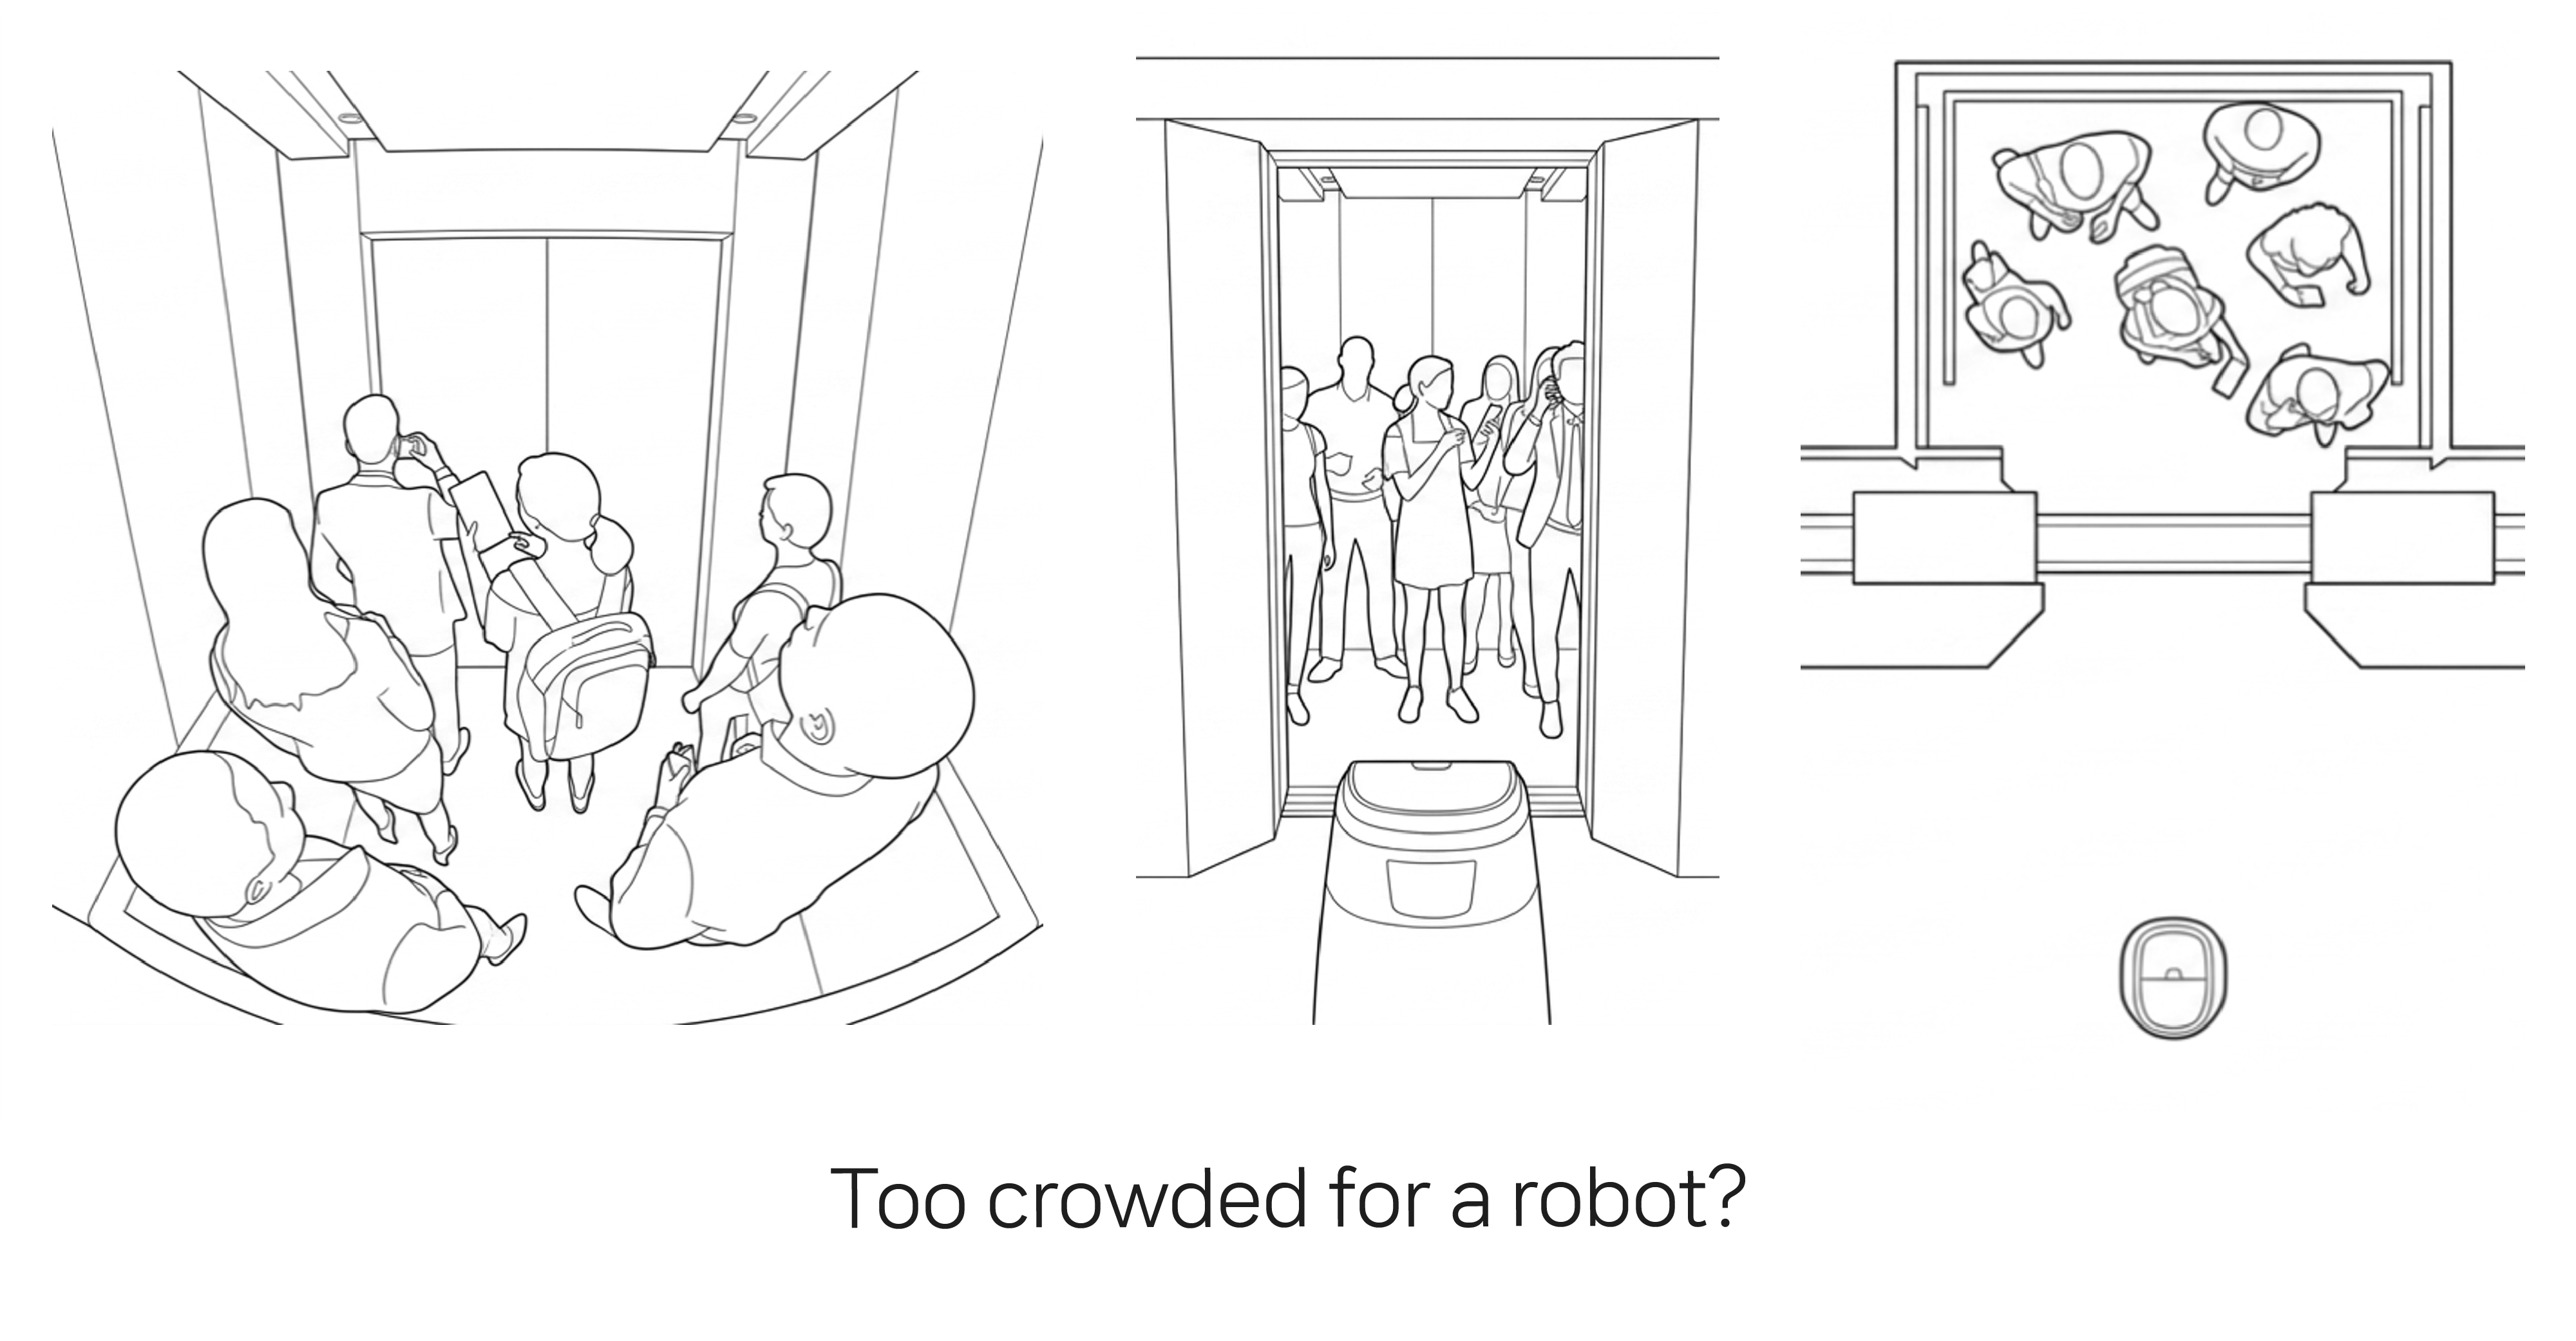
연구에서는 모델링을 위해 ‘로봇 탑승 가능 공간(Robot Boarding Area, RBA)’이라는 개념을 정의했습니다. 이는 기존 승객이 일부러 비켜주지 않아도 로봇이 스스로 진입할 수 있는 최소한의 공간을 의미합니다. 일반적으로 엘리베이터 문 중앙 부근에 해당합니다. 사람들은 보통 벽이나 모서리부터 자리를 채우기 때문에, 문 앞 중앙 공간이 비교적 마지막까지 남는 경향이 있습니다.
시나리오는 두 요소를 조합해 구성했습니다.
엘리베이터의 전체 탑승 인원
로봇 탑승 가능 공간(RBA)의 확보 여부
전체 탑승 인원이 많아질수록 사람들은 로봇의 엘리베이터 탑승을 덜 받아들이는 경향을 보였습니다. 같은 인원이라도 로봇 탑승 가능 공간이 다른 승객으로 채워져 있으면 수용도는 더 낮아졌습니다. 반대로 그 공간이 비어 있어 물리적으로는 충분히 진입할 수 있는 상황에서도, 엘리베이터 안의 전체 인원이 많을수록 사람들은 로봇의 탑승을 달가워하지 않았습니다.
이는 탑승 가능 여부가 단순히 ‘공간이 있는가’의 문제가 아니라는 점을 보여줍니다. 사람들은 주변 승객의 개인 공간과 심리적 여유 등 사회적 맥락까지 함께 고려해 판단하고 있다는 점이 드러났습니다.
혼잡한 엘리베이터, 로봇은 타야 할까 말아야 할까?
두 번째 연구는 실제와 유사한 경험을 제공하기 위해 참가자를 대상으로 VR 기반 실험을 진행했습니다. 엘리베이터 내부 인원을 5명, 7명, 9명으로 다르게 설정하고, 로봇이 무리하게 탑승을 시도하거나 탑승을 포기하는 상황을 직접 경험하도록 구성했습니다.
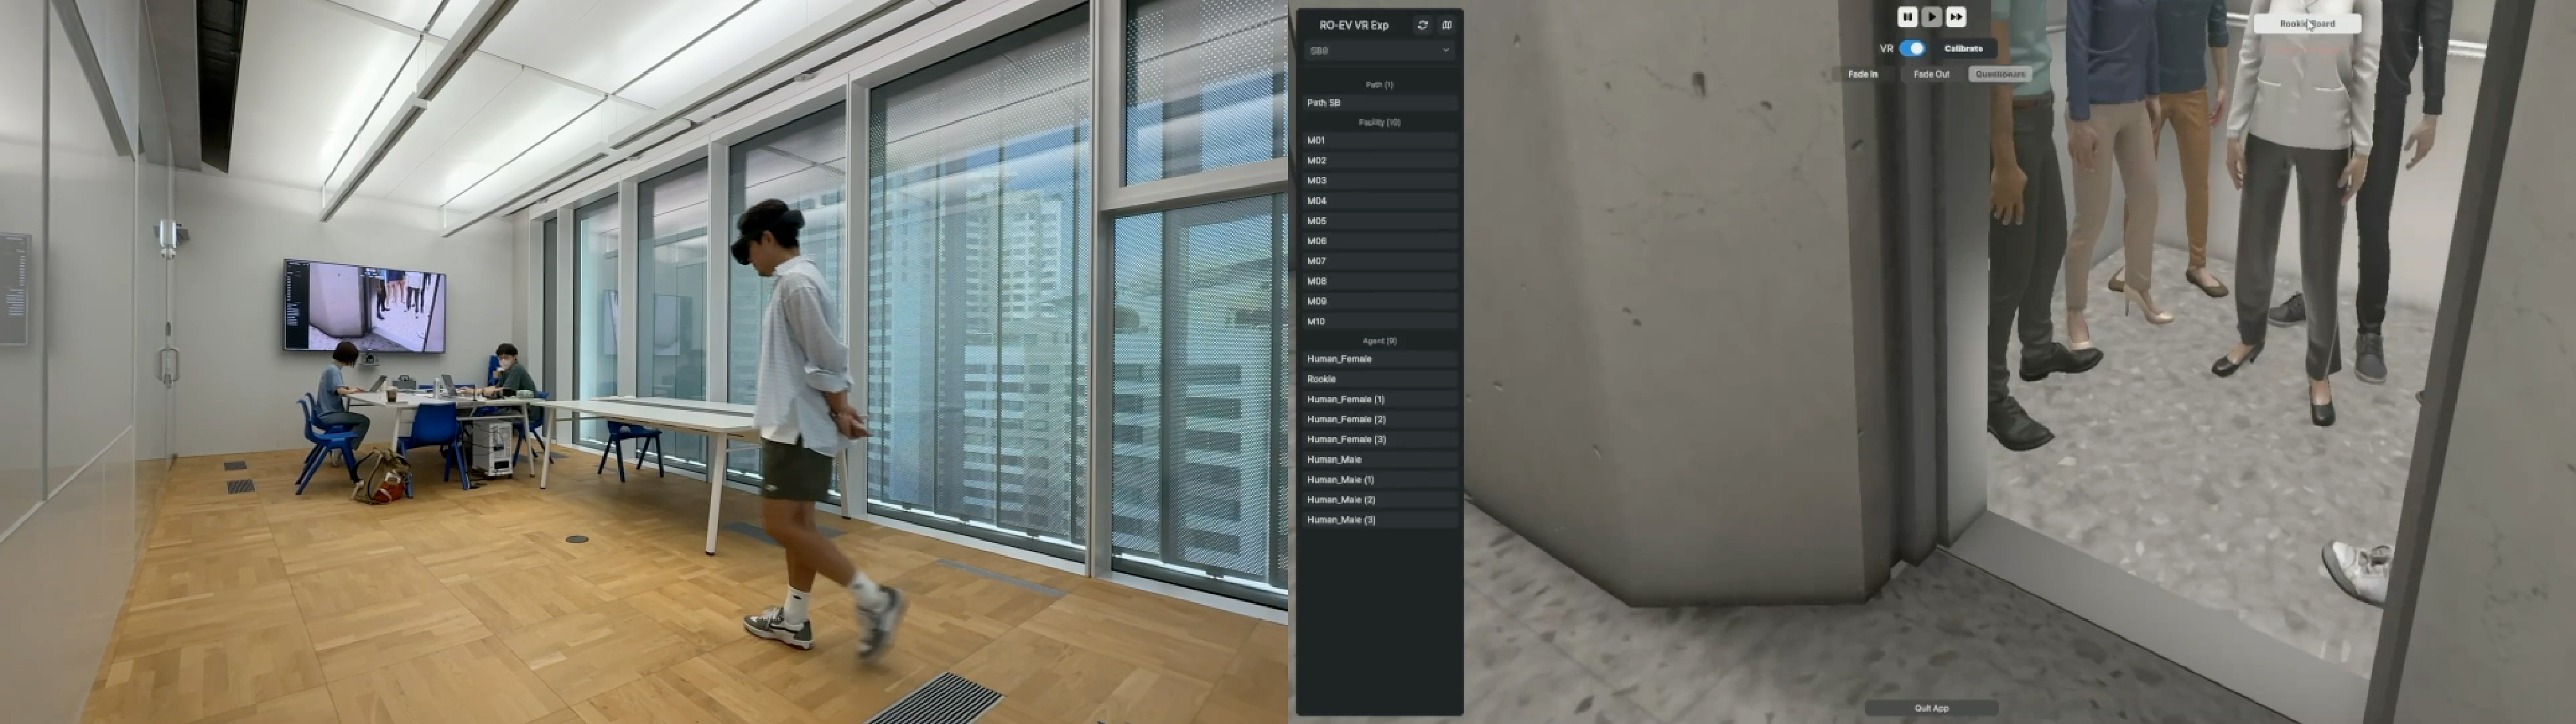
여기서 도출된 주요 인사이트는 다음과 같습니다.
붐빌 때는 과감히 포기하는 게 낫다
혼잡한 상황에서 탑승을 강행하는 것보다, 빠르게 포기하고 다음 기회를 기다리는 편이 사용자 경험 측면에서 훨씬 긍정적이었습니다.
"엘리베이터가 붐비면 로봇은 타지 않는 게 낫죠."
"꽉 찼는데 비집고 들어오려 하니 불편했어요."
일관성 없는 행동은 신뢰를 깎는다
비슷해 보이는 상황에서 로봇의 결정이 달라지면 사람들은 혼란을 느끼고 신뢰를 낮게 평가했습니다.
"비슷한 상황인데 어떨 때는 타고, 어떨 때는 안 타더라고요."
"공간이 있는데도 로봇이 타지 않았을 때는 비효율적로 느껴졌어요."
음성 안내는 이해와 수용을 높인다
로봇이 음성으로 자신의 의도를 설명하면 이해도와 수용도가 함께 높아졌습니다.
"로봇이 말을 하니까 뭘 하려는지 바로 알겠더라고요."
"배달 중이라고 하니까, 탑승이 더 납득됐어요."
결정이 길어지면 기다리는 느낌이 커진다
로봇이 ‘탈지 말지’ 머뭇거리는 시간이 길어질수록 사람들은 더 오래 기다린다고 느꼈습니다. 실제 시간보다 체감 대기 시간이 늘어난 것입니다. 빠른 판단이 중요합니다.
"로봇이 탈까 말까 고민하는 것 같아서, 우리가 기다려야 하는 느낌이었어요."
"로봇이 계속 상태를 설명하다보니, 탑승 결정 시간이 더 오래 걸린 것 같았어요."
엘리베이터 안에서, 3가지 가이드라인
연구 결과를 바탕으로 다음과 같은 설계 원칙을 제안합니다.
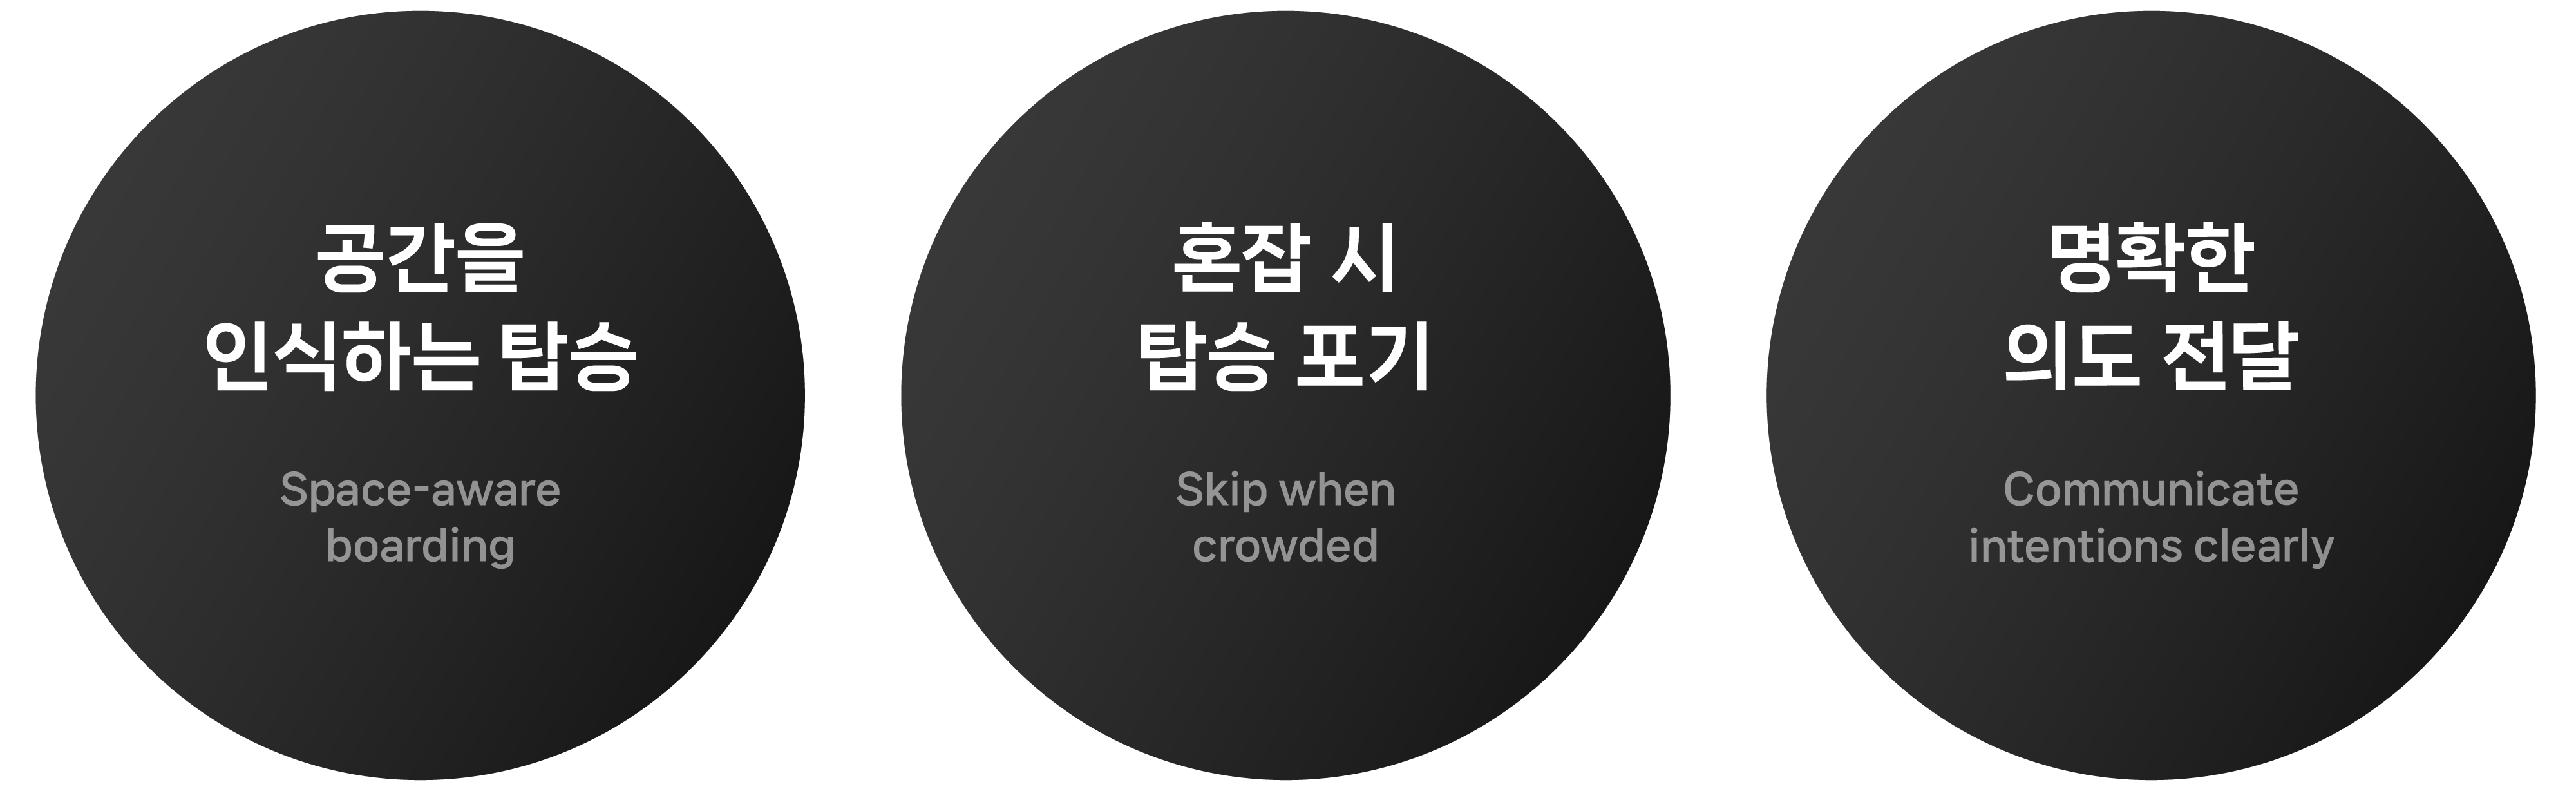
공간을 인식하는 탑승 (Space-aware boarding): 단순히 물리적으로 진입 가능한지를 넘어서, 문 앞 진입 공간의 확보 여부와 전체 혼잡도를 함께 고려해야 합니다.
혼잡 시 탑승 포기 (Skip when crowded): 붐비는 상황에서는 빠르게 탑승을 포기하는 것이 오히려 사용자 경험을 개선하고 전체 흐름을 더 원활하게 만듭니다.
명확한 의도 전달 (Communicate intentions clearly): 로봇의 행동은 예측 가능해야 합니다. 짧고 명확한 메시지와 음성 안내로 의도를 분명하게 전달해야 합니다.
로봇이 엘리베이터를 타는 일은 단순한 이동 문제가 아닙니다. 그 안에는 복잡한 사회적 판단이 담겨 있습니다.
더 자세히 보기 : “Too Crowded for a Robot?”: Modeling Human Acceptance Criteria for Elevator-Riding Robots