총 3번째 슬라이드 중 1번째 슬라이드입니다.
네이버랩스, ICCV 2019서 논문 채택
HD Map & Localization Dataset V1.0 (Pangyo)
HD Map & Localization Dataset V1.0 (Sangam)
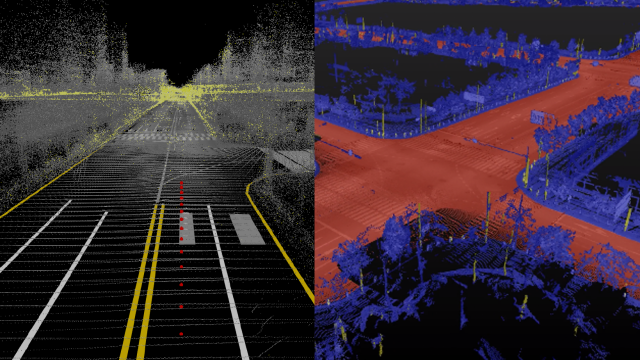
네이버랩스, HD맵 데이터 무상 배포
DEVIEW 2019 네이버랩스 키노트 요약
실패해도 끝까지 간다, COMET팀
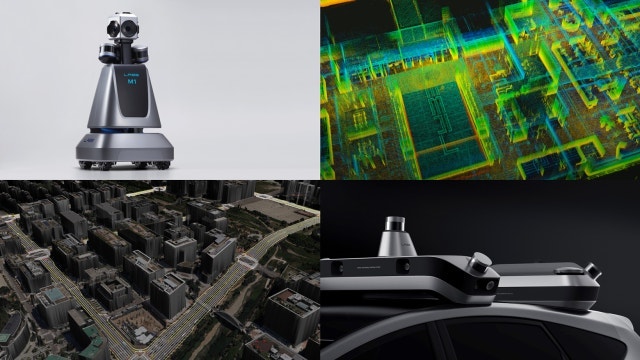
고정밀 지도를 자동으로 업데이트하는 기술
AWE 2019 참관기 - Potential of a point
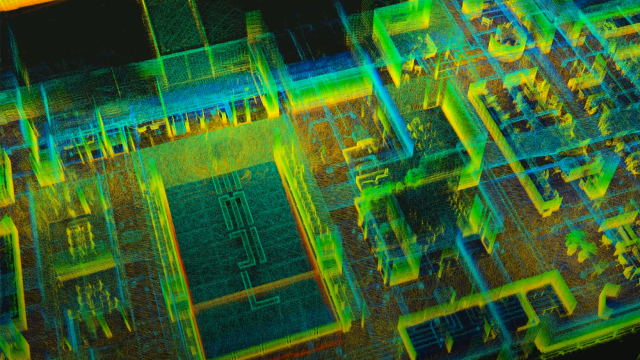
로봇이 보는 세상, 매핑로봇 M1X
세계적 로봇공학자 김상배 교수, 네이버랩스 테크니컬 컨설턴트로
[NAVER Meet-up with LABS] 일상의 물리 공간으로 네이버를 연결하는 기술
A-CITY를 준비하는 네이버랩스의 주요 기술들