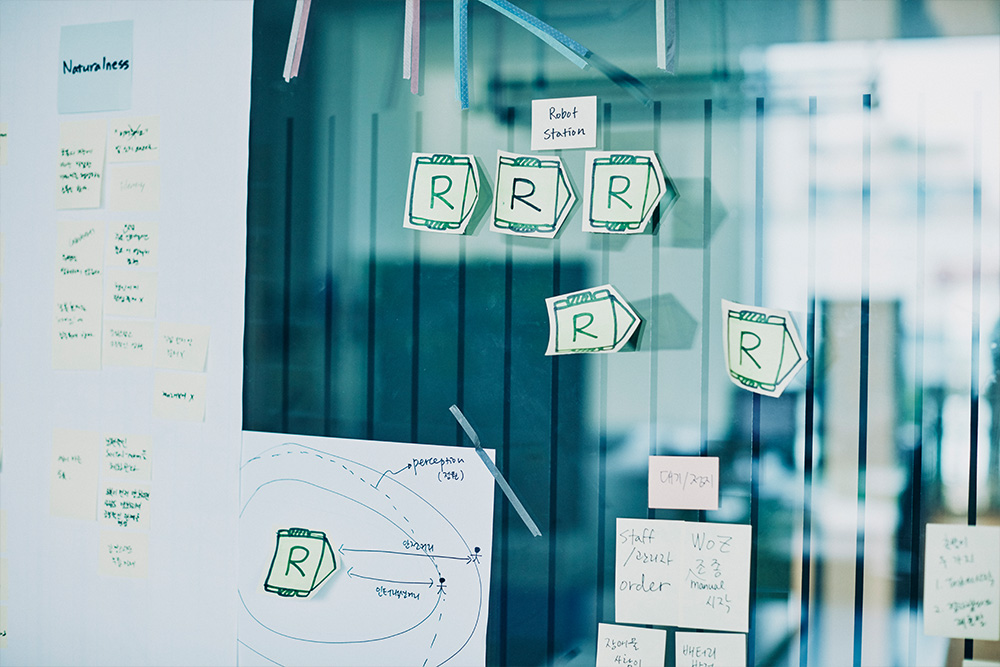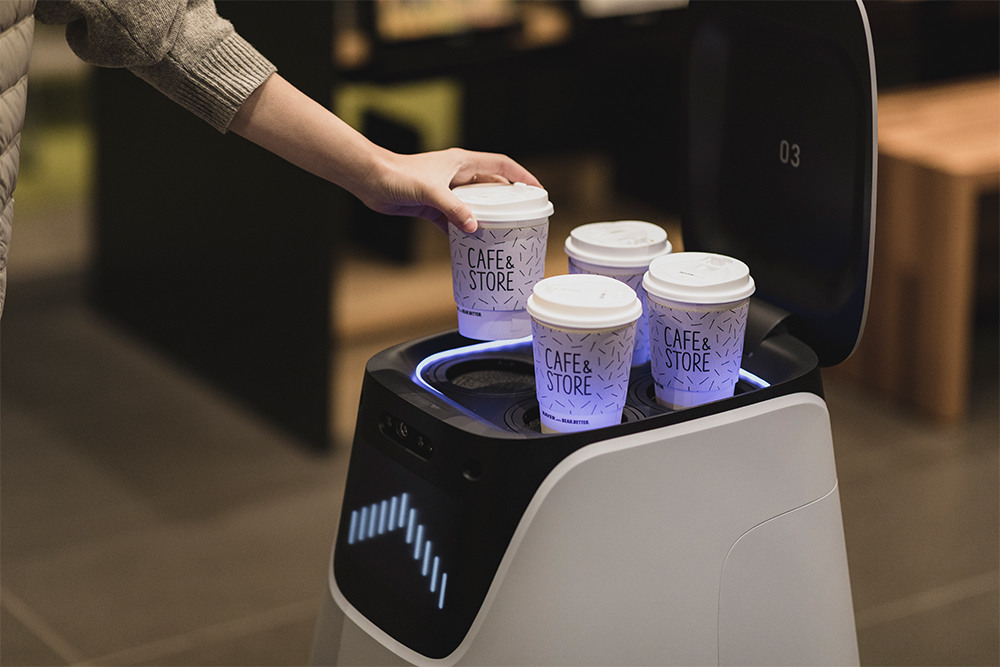
갓 나온 음료를 안전하게 테이블까지 가져다주는 것. 누구나 간단히 할 수 있는 일이죠. 하지만 로봇이 하려면 생각보다 풀어야 할 일이 많습니다. 장애물이나 보행자 사이를 자연스럽게 이동해야 하고, 변화하는 환경이나 돌발 상황도 잘 대처하고, 사용자에게 로봇의 의도도 오류없이 전달해야 합니다. 그렇지 않으면 로봇의 행동이나 존재는 그 자체로 거슬리는 것이 될 수 있습니다. 그래서 로봇 서비스가 우리 삶에 스며들기 위해서는, 사람과 로봇 사이의 자연스러운 상호작용에 대해 많은 고민과 기준 설정이 필요합니다.
네이버랩스의 로봇 어라운드 C (AROUND C)는 사람과 로봇의 인터랙션(HRI ; Human-Robot Interaction)을 다각도로 검증하기 위해 개발되었습니다. 부여된 테스트 과제는 카페에서의 딜리버리입니다. UX디자이너, 로봇 엔지니어, 제품 디자이너 등 다양한 전문가들이 모여 아래와 같은 원칙을 정의했습니다.
|
무엇보다 안전하게 동작해야 한다. - 충돌 등의 물리적 위해를 가하지 않는다. - 위험이나 돌발 상황이 가장 적은 경로로 이동한다. - 이상 상황 발생 시 즉시 멈출 수 있어야 한다. - 위험 상황이 있을 경우 사전에 주의를 준다. 가장 효율적인 서비스를 제공한다. - 경제적인 속도와 경로로 이동한다. - 실수나 어려움 없이 빠르게 이해하도록 지원한다. 편안하고 안전하게 느껴져야 한다. - 위협적이지 않은 안전 거리에서부터 사람을 피하기 시작한다. - 로봇의 상태나 진행 방향을 쉽게 알 수 있도록 돕는다. - 불안감 유발 행동은 지양하되, 답답함을 느끼지 않게 동작한다. - 무섭지 않고 친근한 외형을 지향한다. - 차분하고 부드럽게 소통한다. 이질감 없이 자연스러운 소통을 지향한다. - 인간보다는 제품/기계에 가깝다고 느끼고, 공간과 조화를 이루게 한다. - 말/글자 등 언어적 표현이 아닌 표정/소리/빛 등 비언어적 수단으로 소통한다. - 지나치게 사교적이기 보다 필요한 순간에만 상호작용한다. - 반복적으로 사용해도 짜증나지 않는 표현법을 사용한다. |
위협적이지 않고 자연스럽게
Human Friendly Navigation
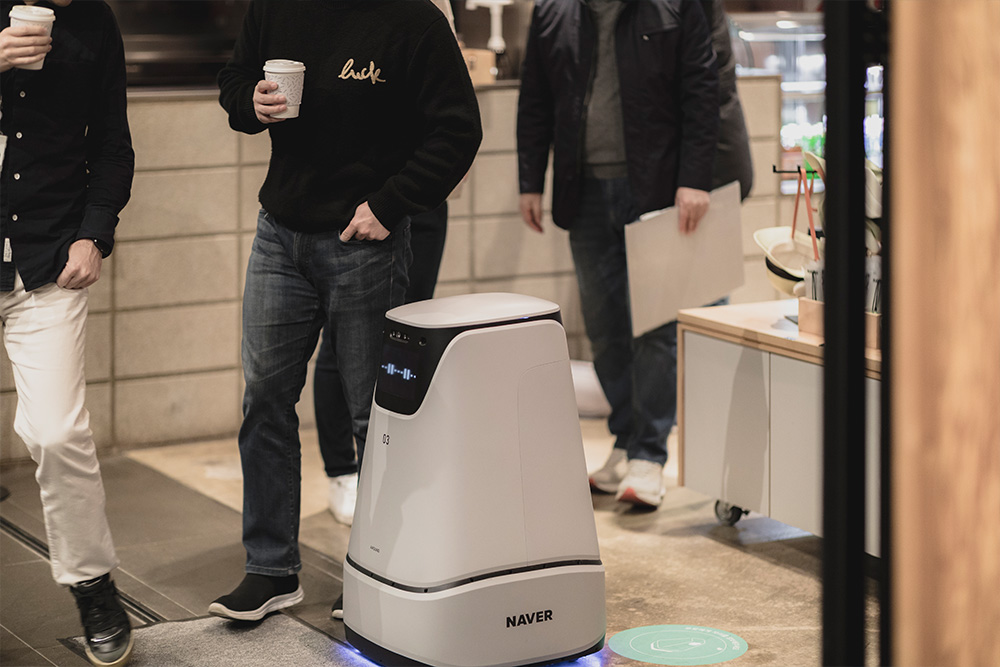
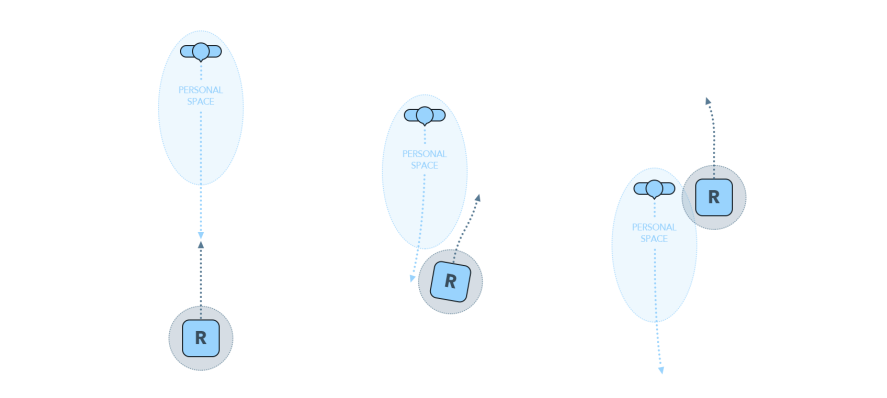
로봇의 입장에서 보면, 일상 공간엔 보행자나 장애물이 가득합니다. 이를 모두 잘 인식하며 안전하면서도 효율적인 이동을 해야 합니다. 게다가 같은 공간의 사용자들이 보기에도 로봇의 이동이나 동작을 편안하게 느낄 수 있어야 합니다. 어라운드 C는 강화학습 기반으로 사람과 로봇 사이의 심리적 안전 거리를 유지하며 자연스럽게 이동하는 기술이 적용되어 있습니다. HRI 디자이너가 상황에 따라 가장 이상적인 로봇의 속도 및 이동 경로를 선택하면, 딥러닝 기술을 통해 최적화된 자율주행 알고리즘을 찾아냅니다.
“사람의 선호도를 반영하여 강화학습된 자율주행 방식은 실제 환경에서 사람이 걷는것과 유사한 속도로 움직이고, 장애물을 피할 때에도 부드럽게 움직이며, 사람을 발견하면 속도를 앞서 줄이는 등 적당한 심리적 안전거리를 유지하는 것을 확인할 수 있었습니다. 심지어 장애물을 더 높은 확률로 잘 피할 수 있다고 하더라도, 사람들이 보기에 위협적이면 안되니까요.”
(최진영, Robotics)
로봇다우며 이해하기 쉬운, 의사소통
표정과 소리, 빛을 통한 비언어적 소통 (Nonverbal Communication)
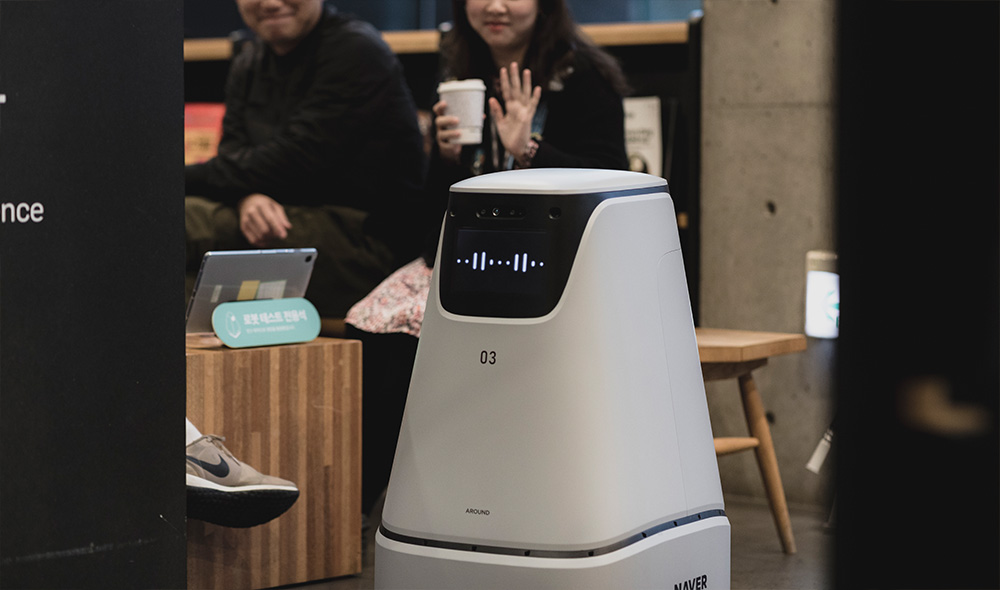
어라운드 C는 로봇의 표정과 빛(light), 소리(sound)를 통한 부드럽고 매끄러운 비언어적 소통(Nonverbal Communication) 방식을 테스트하고 있습니다. 로봇의 의도를 더 직관적으로 전달해서, 빠르고 편안하게 소통할 수 있도록 디자인하는 것이 핵심입니다. 예를 들어, 이동방향을 시선(gaze)의 방향으로 표현하면, 마주오는 사람이 어느 방향으로 피해갈지 바로 결정할 수 있습니다. 또한 어라운드 C의 표정은 서비스에 필요한 로봇의 다양한 상태를 표현할 수 있습니다. 이를 위해 단순한 두 개의 눈 덩어리가 아닌, 점과 선의 그래픽을 통해 여러가지 형태로 매끄럽게 변화하며 다양한 정보나 감정을 전달하고 있습니다.
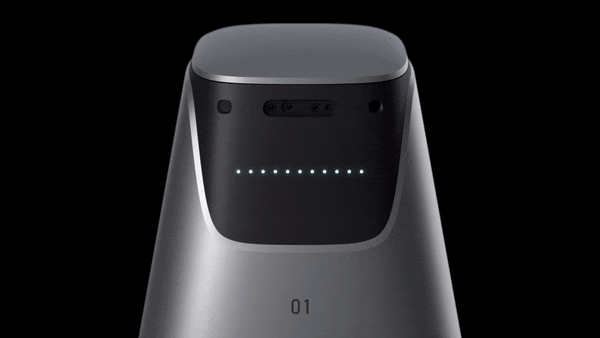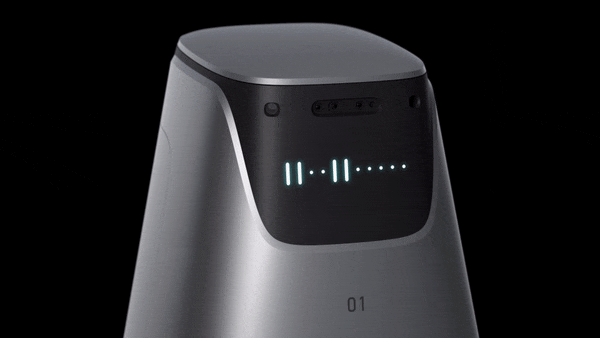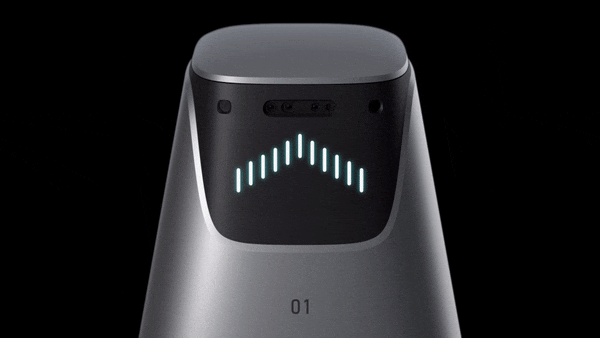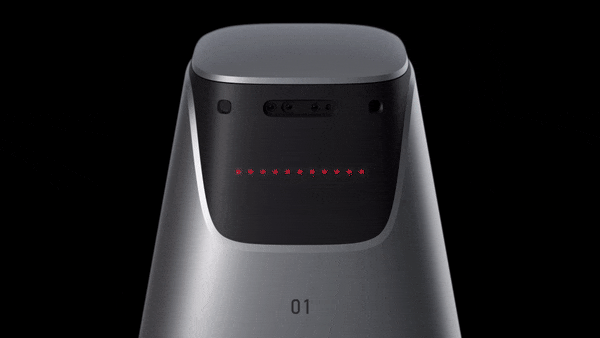
"어라운드 C 로봇은 차분하고 예의 바른 성격을 지향하며 디자인했습니다. 적극적으로 말을 걸거나 감정을 표현하기 보다는 침착한 표정으로 돌아다니며 음료를 전달한 뒤에는 공손하게 감사 인사를 합니다. 로봇의 표정이나 소리, 빛이 그러한 성격을 드러낼 수 있도록 만들었고, 아직 로봇이 낯선 사람들도 로봇을 보다 편안하게 받아들일 수 있도록 노력하고 있습니다."
(차세진, UX)
새로운 기준을 만드는 것
어라운드 C 파일럿 테스트는 카페에서의 서비스 상용화라는 국한된 목표로 진행되는 건 아닙니다. 다양한 일상 공간에
적용할 수 있는 HRI의 실증 테스트를 위한 파일럿 모델입니다. 다양한 사용자 인터랙션 시나리오의 가설을 실제 환경에서 테스트하고 최적의 알고리즘을 얻는 것이 목표입니다. 전혀 예상치 못했던 상황들을 직접 확인하는 것도 중요합니다. 이 험난한 세상은 로봇에게도, 변수로 가득합니다.